PSMP

개별 피치 제어 헤드

Individual Pitch Control Head · PSIVH 시리즈

어태치마다 리니어 모터를 하나씩 넣어 독립 구동합니다. 등피치부터 불규칙·랜덤 배열까지 헤드 하나로 대응합니다.

0.1 ㎛위치 분해능
±0.003 mm반복정밀도
1,000 mm/s최고 속도
3 G최대 가속도
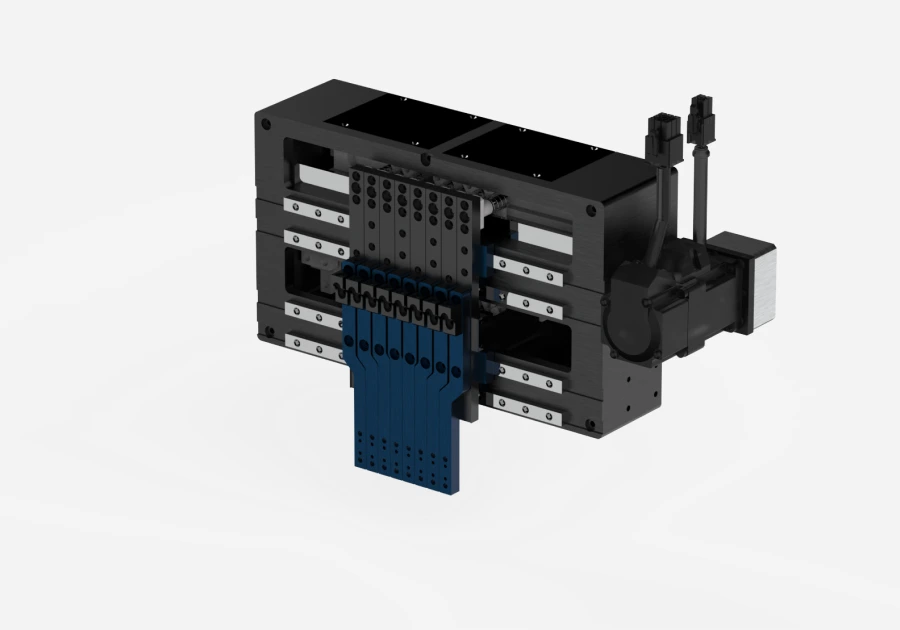
개별 피치 제어 헤드 제품 렌더링(4축 구성 예시). 검은색 본체 앞면에 어태치 바 4개가 서로 다른 간격으로 내려와 있다.

피치 제어 방식

피치 변환은 트레이에서 집은 부품의 간격을 공정에 맞게 바꾸는 동작입니다. 방식은 등가변형과 개별 제어형으로 나뉘고, 이 제품은 개별 제어형입니다.

등가변형

어태치 전체가 같은 간격을 유지하며 동시에 움직입니다. 반복적인 등피치 변환에 적합합니다.
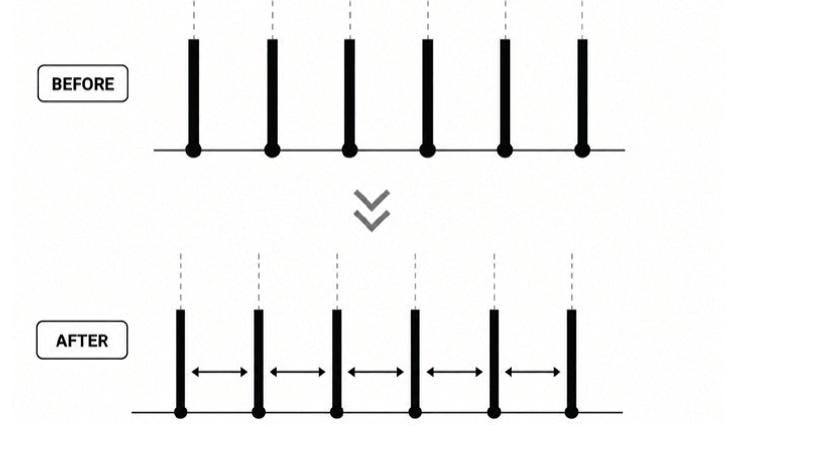
등가변형 도해: 변환 전 같은 간격으로 늘어선 어태치 6개가 변환 후 더 넓은 간격으로, 여전히 서로 같은 간격을 유지한 채 벌어진다.

개별 제어형이 제품

어태치마다 따로 움직입니다. 비대칭 배열과 어태치별 위치 보정이 가능합니다.
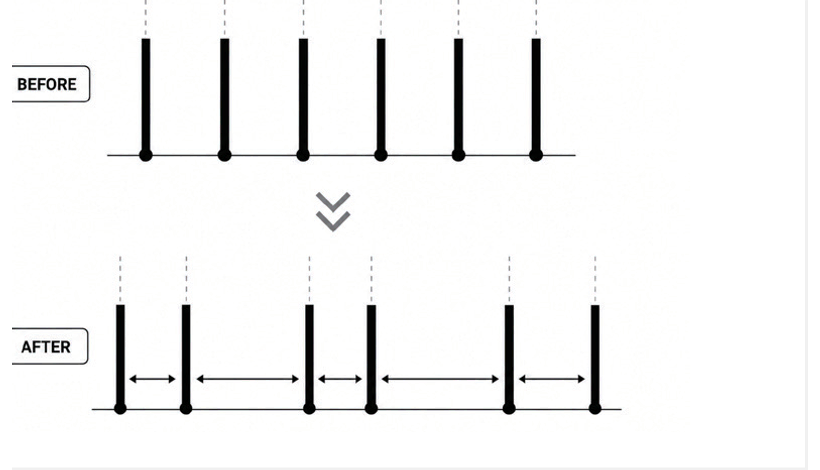
개별 제어형 도해: 변환 전 같은 간격이던 어태치 6개가 변환 후 서로 다른 간격으로 각각 이동한다.

주요 특징

독립 축 제어
어태치마다 목표 위치를 따로 지령합니다. 배열이 달라져도 헤드를 바꾸지 않습니다.
컴팩트 다이렉트 드라이브
리니어 모터를 헤드에 내장해 볼스크류·벨트 같은 외부 구동부를 없앴습니다.
고속 개별 구동
어태치마다 최대 3 G, 1,000 mm/s로 독립 구동합니다.
절대 위치 피드백
고분해능 절대 엔코더가 위치를 실시간으로 읽어 원점 복귀 없이 동작합니다.
비전 연동 위치 보정
보정 단위는 0.1 ㎛이고, 어태치마다 따로 적용합니다.
유지보수 최소화
캠과 링크, 벨트가 없어 마모와 백래시가 적고 위치 정밀도가 오래 유지됩니다.

내부 구조

헤드 내부를 보여주는 투시 렌더링. 영문으로 표기된 부품 명칭은 왼쪽 위부터 차례로 Magnet Array(자석 어레이), Optical Absolute Encoder(광학식 절대 엔코더), UVW Linear Motor Coil(UVW 리니어 모터 코일), Interface PCB(인터페이스 PCB), Linear Guide(리니어 가이드), Encoder Scale with Protective Cover(보호 커버 일체형 엔코더 스케일), Attach Block(어태치 블록), High-Flex Cable(고굴곡 케이블)이다. 상단 인터페이스 PCB 아래로 붉은색과 파란색 마그넷 어레이가 위아래 두 줄로 놓이고, 그 사이를 어태치 블록 4개가 오간다.
  • 자석 어레이Magnet Array
  • UVW 리니어 모터 코일UVW Linear Motor Coil
  • 광학식 절대 엔코더Optical Absolute Encoder
  • 보호 커버 일체형 엔코더 스케일Encoder Scale with Protective Cover
  • 인터페이스 PCBInterface PCB
  • 리니어 가이드Linear Guide
  • 어태치 블록Attach Block
  • 고굴곡 케이블High-Flex Cable

적용

장비에 장착된 개별 피치 제어 헤드가 웨이퍼 스테이지 위에서 노즐 4개를 내리고 있는 모습.
왼쪽의 4×4 트레이 격자가 화살표를 지나 일정한 간격의 어태치 6개 배열로 바뀌는 도해

트레이 → 공정 피치 변환

트레이 피치를 공정에 필요한 피치로 바꿉니다.

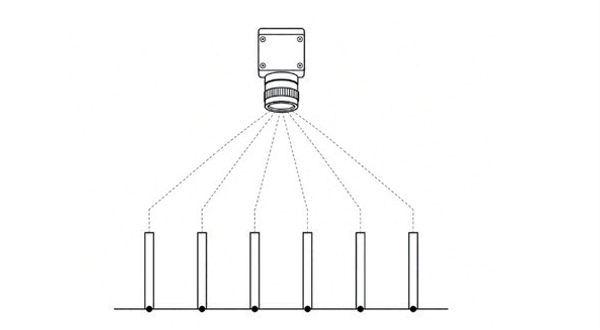
비전 카메라가 아래쪽 어태치 여러 개를 동시에 바라보며 각각의 위치 오프셋을 측정하는 도해

비전 오프셋 보정

비전이 읽은 오차만큼 어태치를 하나씩 옮깁니다.

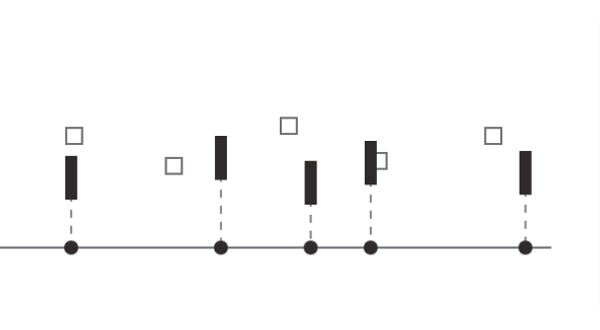
간격이 서로 다른 어태치 5개가 흩어진 사각형 부품 위치에 각각 맞춰 선 도해

비대칭 배열 대응

흩어진 트레이 배열에 어태치를 하나씩 맞춰 세웁니다.

사양

구성에 따라 사양은 변경될 수 있습니다. · 아래는 4축 구성 예시

품번 구성

  1. PSIVH시리즈
  2. 어태치 수
    • 02 : 2 Para
    • 04 : 4 Para
    • 그 외 사양도 선택할 수 있습니다
  3. 최대 이동 피치
    • 100 : 100 mm
    • 300 : 300 mm
    • 그 외 사양도 선택할 수 있습니다
  4. 어태치당 가반하중
    • 300 : 300 g
    • 500 : 500 g
    • 그 외 사양도 선택할 수 있습니다
개별 피치 제어 헤드 기술 사양
시리즈PSIVH
구동 방식리니어 모터 · 다이렉트 드라이브
반복정밀도±0.003 mm
위치 분해능0.1 ㎛
최고 속도1,000 mm/s
최대 가속도3 G
공급 전압24 / 48 Vdc
어태치당 전원24 Vdc · 1 A
소비 전력 (정격 / 피크)6.12 / 10.7 W
추력 (정격 / 피크)12.2 / 21.4 N
전류 (정격 / 피크)0.8 / 1.4 Arms
추력 상수15.28 N/Arms
상 수3
마그넷 피치14.1 mm
엔코더광학식 절대형
출력 신호Biss-C
센서 전압5 Vdc
축 수4
최대 이동 피치270 mm
어태치당 가반하중700 g
외형 치수318 (W) × 38 (D) × 170 (H) mm
총 중량약 4 kg
체결부4-M5 TAP DP8 · Ø5 / Ø4 위치결정 핀
커넥터Molex 105310-1216 × 4 (상대 커넥터 105308-1216)

※ 피치 범위 15-60 mm 기준입니다.

치수 · 옵션

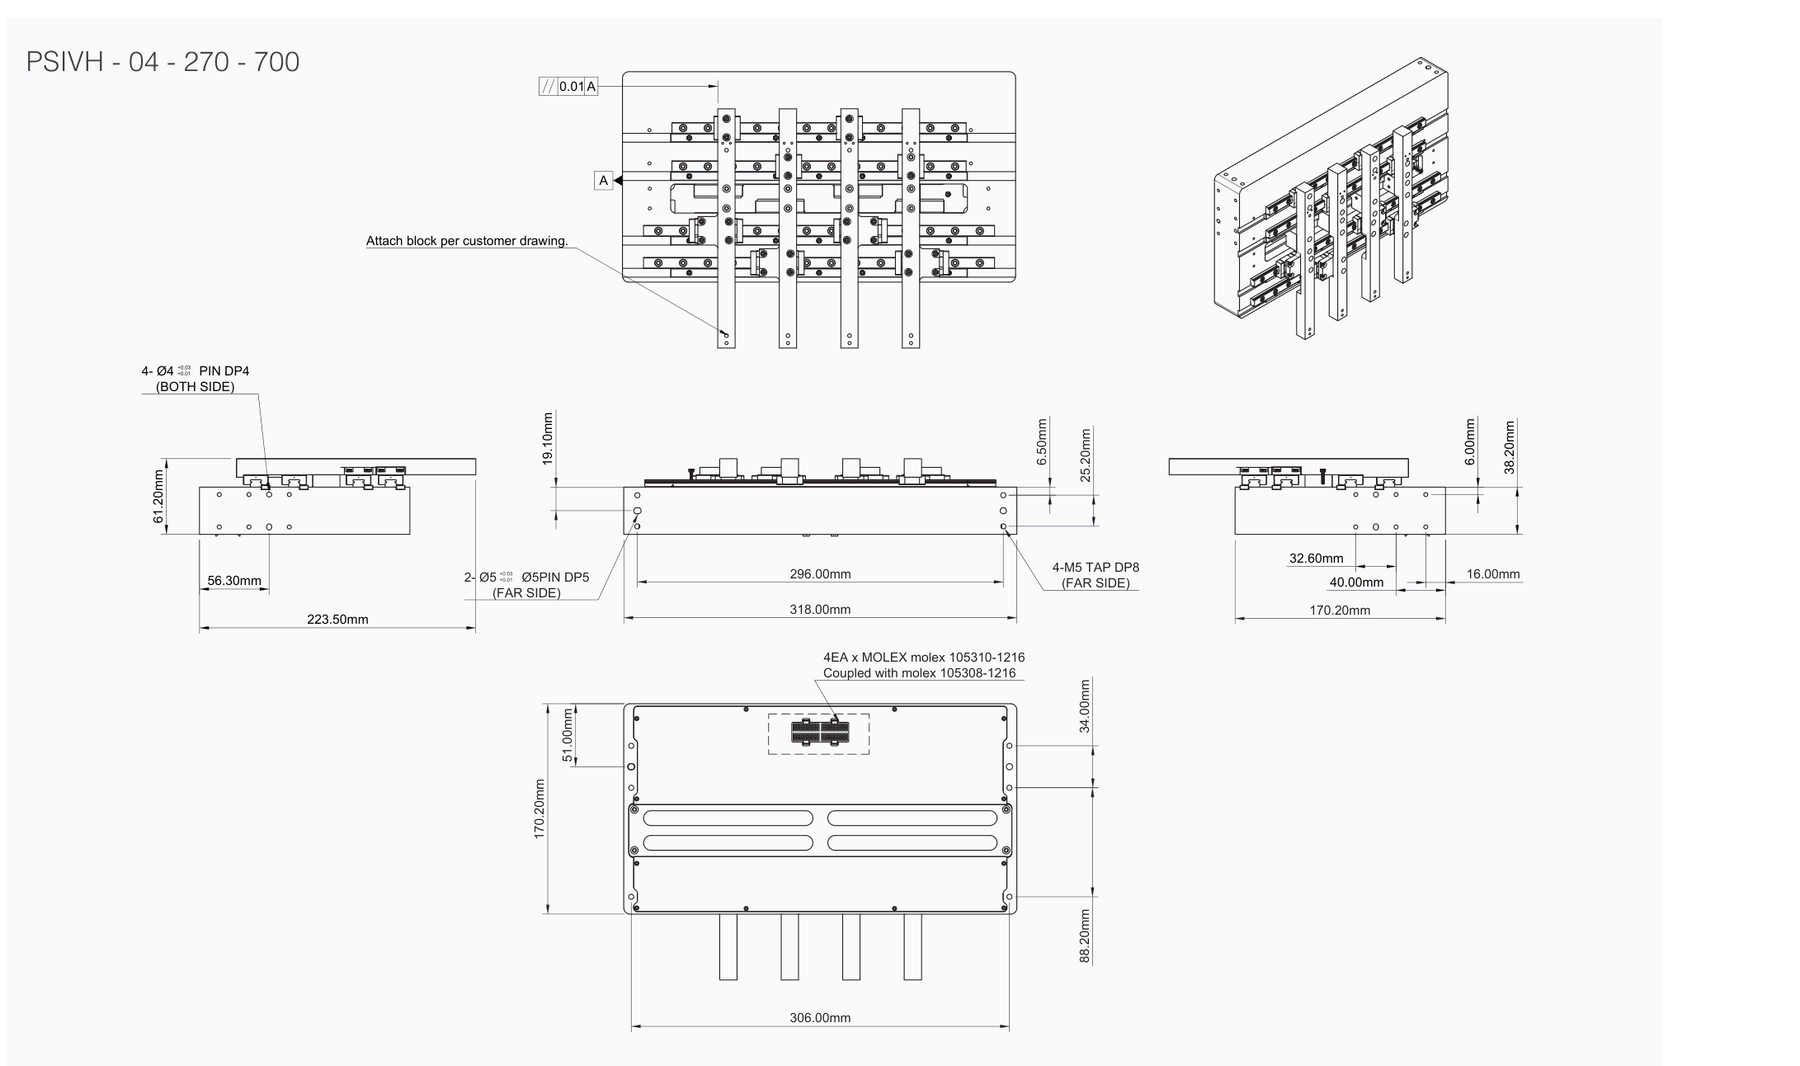
4축 구성 예시의 외형도. 평면도와 정면도, 측면도, 배면도로 전체 폭 318 mm, 높이 170.20 mm, 깊이 38.20 mm와 취부용 4-M5 탭, Molex 커넥터 위치를 표시한다. 도면 위의 PSIVH-04-270-700 표기는 이 예시 구성의 품번이다.
설계 검토 전 확인하세요

어태치 블록은 고객 도면에 따라 제작합니다. 설치 조건은 승인도면으로 확인하세요.

옵션

헤드 본체의 위·아래·좌·우 네 방향에서 붉은 화살표가 향하는 장착 방향 도해

4면 장착

상하좌우 네 면 어디에서나 장착할 수 있습니다.

헤드 뒷면 커넥터에 Molex 케이블이 꽂히는 결선 도해

Molex 원터치 결선

Molex 커넥터로 케이블을 빠르게 연결합니다.

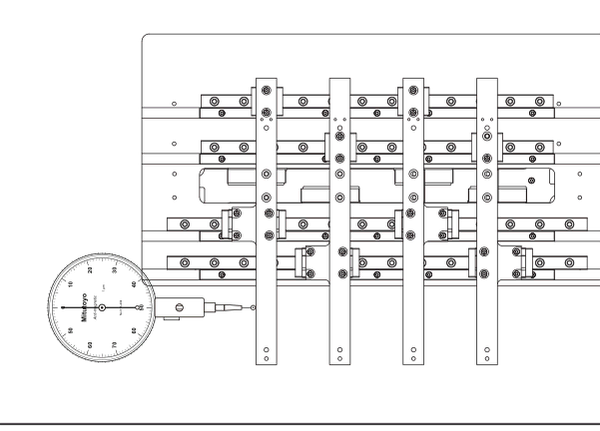
다이얼 게이지 프로브가 어태치 바에 닿아 진직도를 측정하는 도해

어태치 정밀 정렬

다이얼 게이지로 정렬해 진직도 0.01 mm 이내로 맞춥니다.

다운로드

파일을 받으려면 신청 양식과 개인정보 동의가 필요합니다.

제품 리플렛 자료 기준
제품 목록

문의하기

PSMP · Pick & Place Solutions

문의하기 →
자료 다운로드