
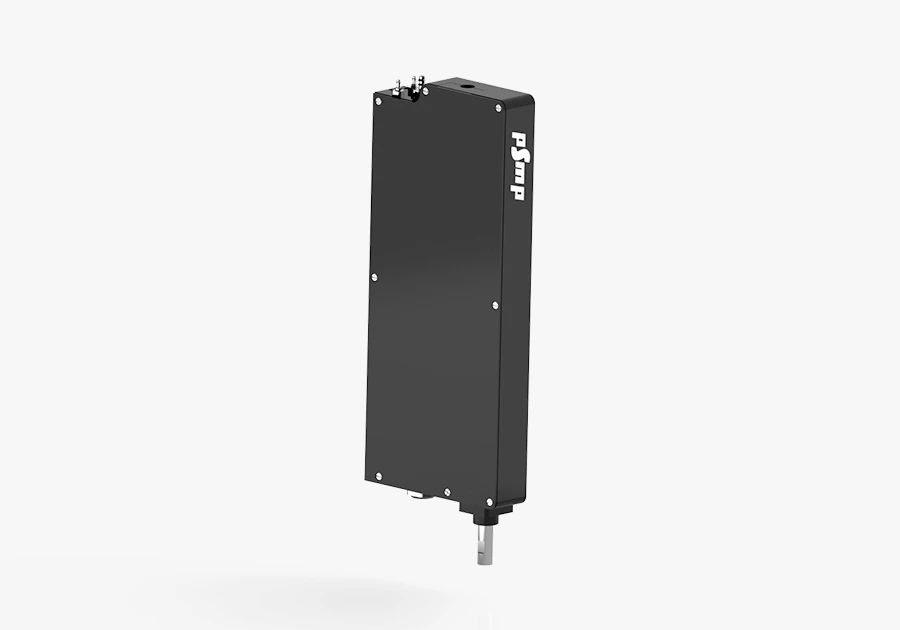
LINEAR MOTION PICKER
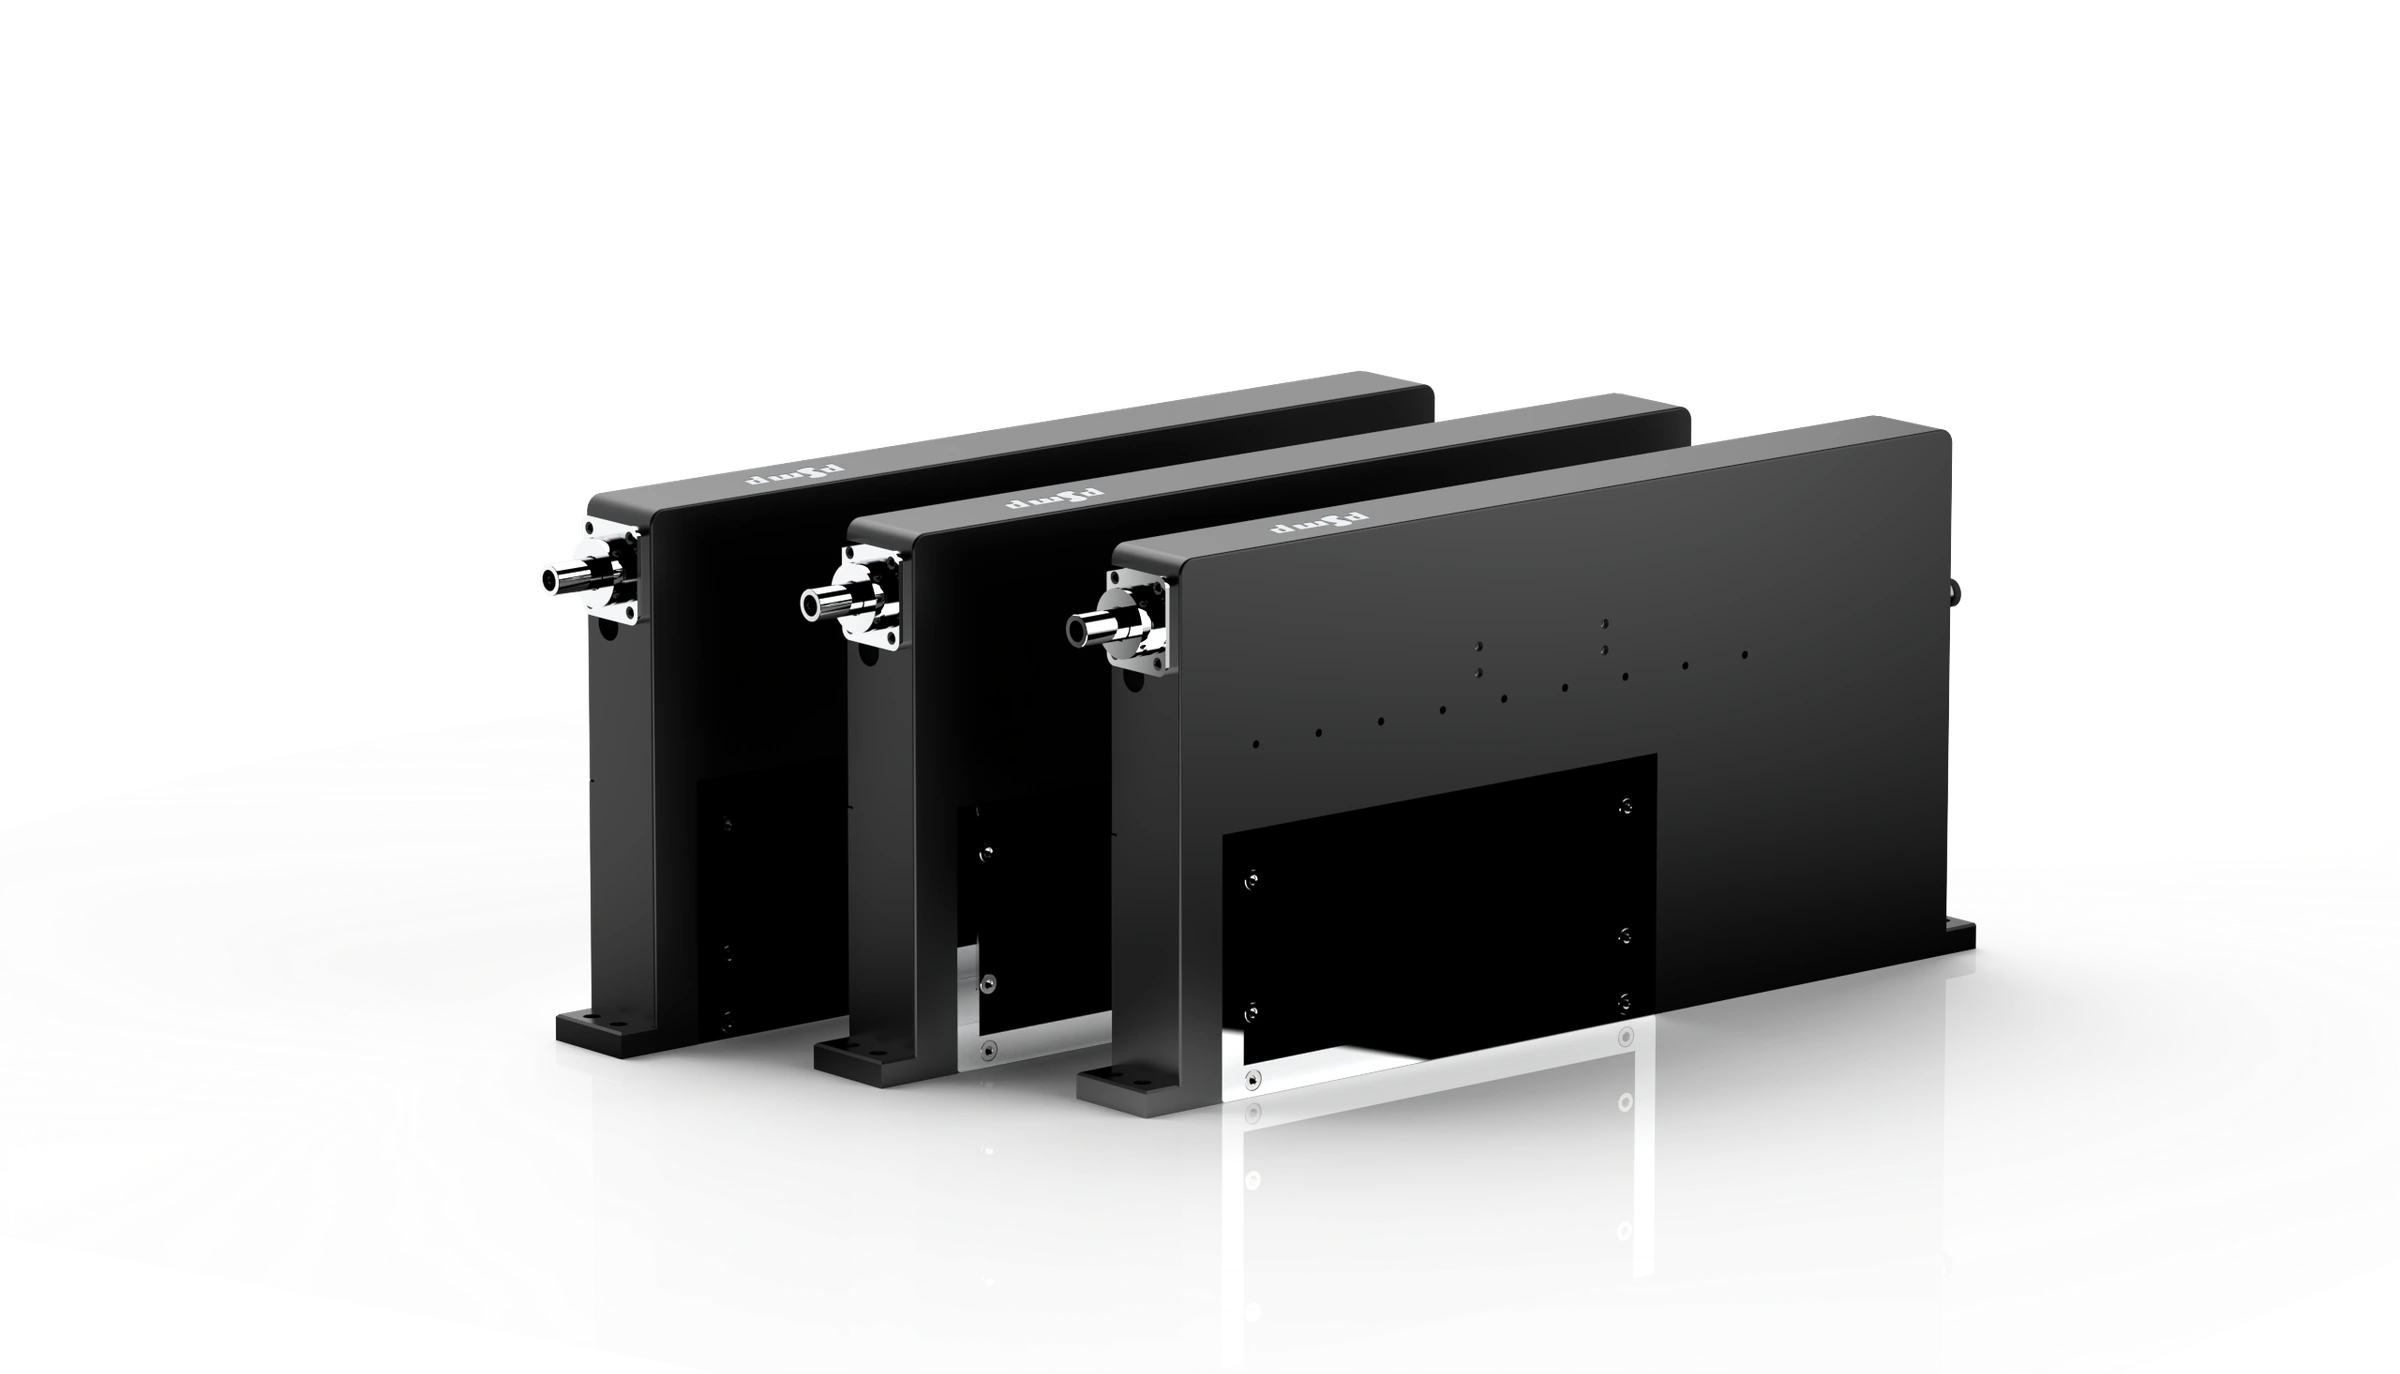
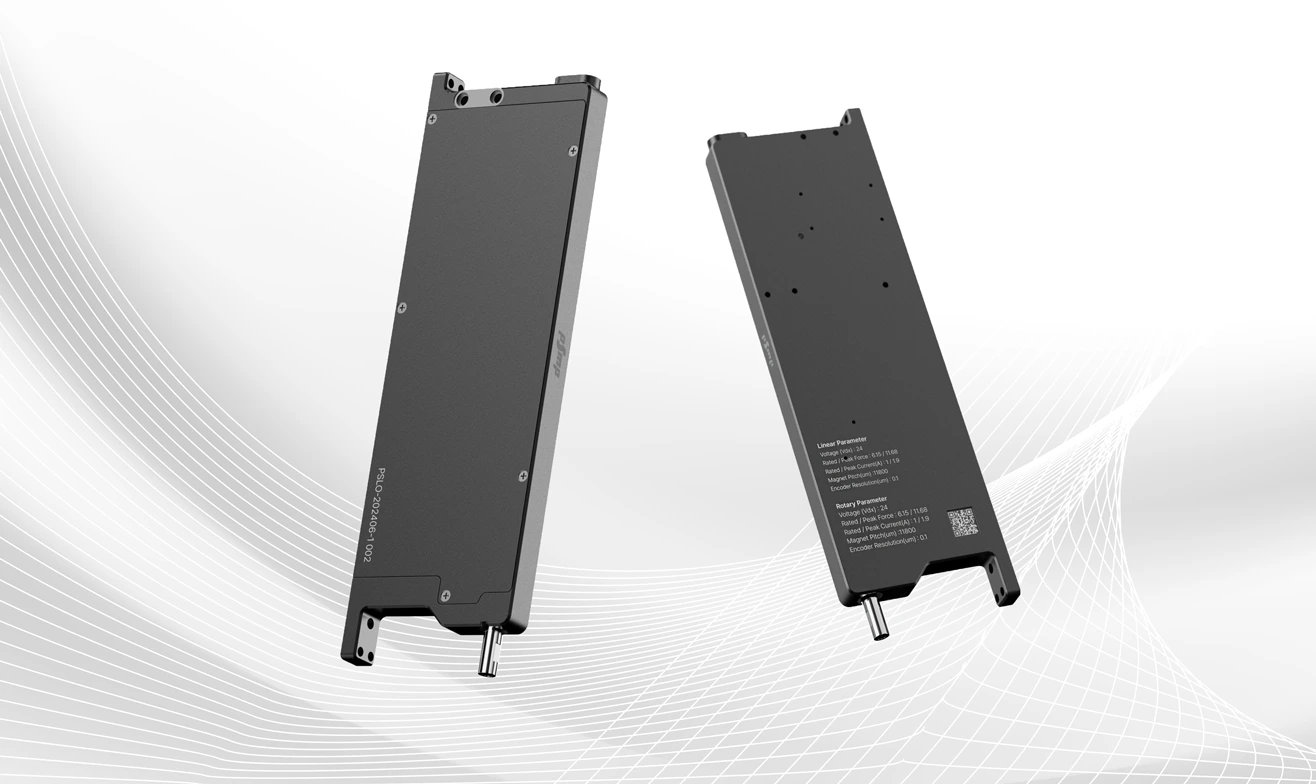
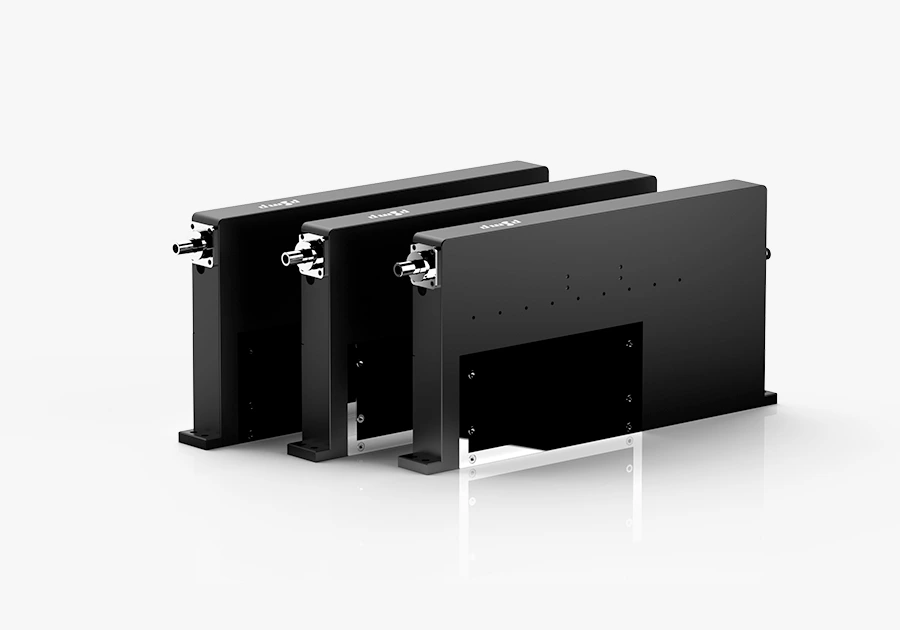
線性運動Picker配備了超精密的線性馬達,是一種可以自由控制速度、位置和扭矩的拾取機器人。 從線性和旋轉馬達的電子場設計到編碼器及電路設計,我們憑藉自有技術提供世界頂級的線性Picker。
Highlights

Technology
先進電磁設計(馬達)技術
使用最新的電磁分析工具(Maxwell、JMAG 等),精確執行磁路設計與最佳化,以及靜態/暫態分析,同時考量轉子強度與機械穩定性的結構設計、機械零件的絕緣設計,以及熱分析,進行全面性的技術應用。 透過這些先進技術,我們能夠自行設計、製造並應用於拾取器的高性能、高可靠性馬達。
설계 모터 역량: IPM / SPM (Linear or Rotary) / AFM Motor / VCM (Linear or Cylinder) / Linear Shaft motor
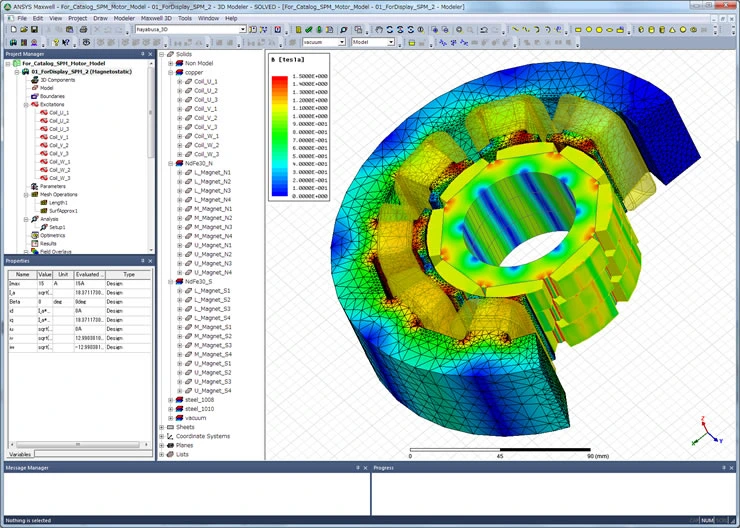
有關Picker專用 SPM 馬達的詳細說明,請參閱此處。
Optical Encoder
PSMP 編碼器採用全球標準 ASIC 半導體光學元件進行設計。 根據客戶需求,提供從通用型、經濟型到超精密型的客製化編碼器製作服務。
Encoder Specifications
Linear Encoder specification (PSLE Series)
| Type | Specification |
|---|---|
| Sensor Type | Reflective Optical Linear Encoder |
| Resolution | 0.1µm |
| Repeatability | 1µm or Finer |
| Type | Absolute /Incremental(optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Scale | Material: Glass / SUS / AL (optional) |
Rotary Encoder specification (PSRE Series)
| Type | Specification |
|---|---|
| Sensor Type | Reflective Optical Linear Encoder |
| Resolution | 17bit Single-turn Absolute |
| Repeatability | 0.01° or Finer |
| Type | Absolute / Incremental (optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Code Wheel | Material: AL / Glass (optional) |
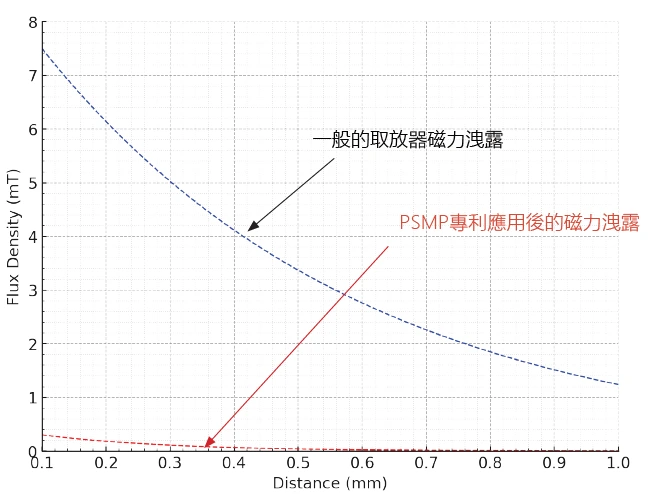
ZERO MAGNETIC FLUX LEAKAGE
PSMP 採用了本公司專利的電磁設計技術,有效屏蔽了線性馬達外部的磁通洩漏。 透過此技術,可解決Picker之間的吸引力與排斥力問題,並在無需更改馬達規格的情況下保持最佳推力。
超高速驅動
PSMP的線性Picker可以在保持卓越精確度的同時實現超高速驅動。快速的驅動速度能縮短生產週期,並最大化設備的運行時間,大幅提升工作流程的效率。
Picker的高速驅動與馬達的規格、質量以及負載率密切相關。
Coreless(無鐵芯馬達)
無鐵芯馬達與傳統馬達不同,採用無鐵芯結構,因此重量更輕,慣性更低,使其能夠進行高速驅動。無鐵芯馬達無齒槽效應(Cogging)及振動現象,相比於有鐵芯馬達,能量損失更少,熱量產生更低,即使在高速運行中也能穩定維持高性能。
Inductance(電感特性)
透過多年來累積的拾取器設計經驗,應用專業機構技術,大幅減輕Picker移動部件的質量,使負載極小,從而降低電感與慣性,最大化提升馬達的響應速度。

Full Direct Drive Mechanism
PSMP的直驅系統是由馬達直接構成主軸,這種方式不需要中間連接部件(如聯軸器、齒輪、滑輪和皮帶等),因此簡單且高效,但需要高度的技術能力。此系統因為沒有部件之間的摩擦或損失,所以能夠實現高效的能源利用並進行精確的位置控制。
DIRECT_DRIVE
| 區分 | 直接驅動 | 直接耦合驅動 | 間接驅動(齒輪)) | 間接驅動(皮帶) |
| 結構 | 馬達與主軸直接聯接 | 透過聯軸器連接 | 透過齒輪連接 | 透過皮帶與皮帶輪連接 |
| 效率性/精密度 | 非常高/幾乎無能量損失 | 高/存在少量能量損失 | 中等/由於摩擦導致的損失,精度較低 | 低/由於皮帶伸縮性導致的損失 |
| 維護需求 | 幾乎不需要 | 聯軸器的維護 | 需要齒輪潤滑與維護 | 需要皮帶的維護與調整 |
Soft Landing
軟著陸是一項通過軟體控制,在軸杆與物體接觸之前,調整速度和力量至用戶設定的值的功能。當物體接觸時,可以根據設定的力量值進行接觸,而不會因為加速產生負載(F=m*a),從而防止相對物體的損壞,或在特定工藝中加以利用。

Customization
PSMP 提供符合客戶需求的客製化選項。 通過支援特殊工藝和開發專用產品,幫助客戶提升競爭力。
