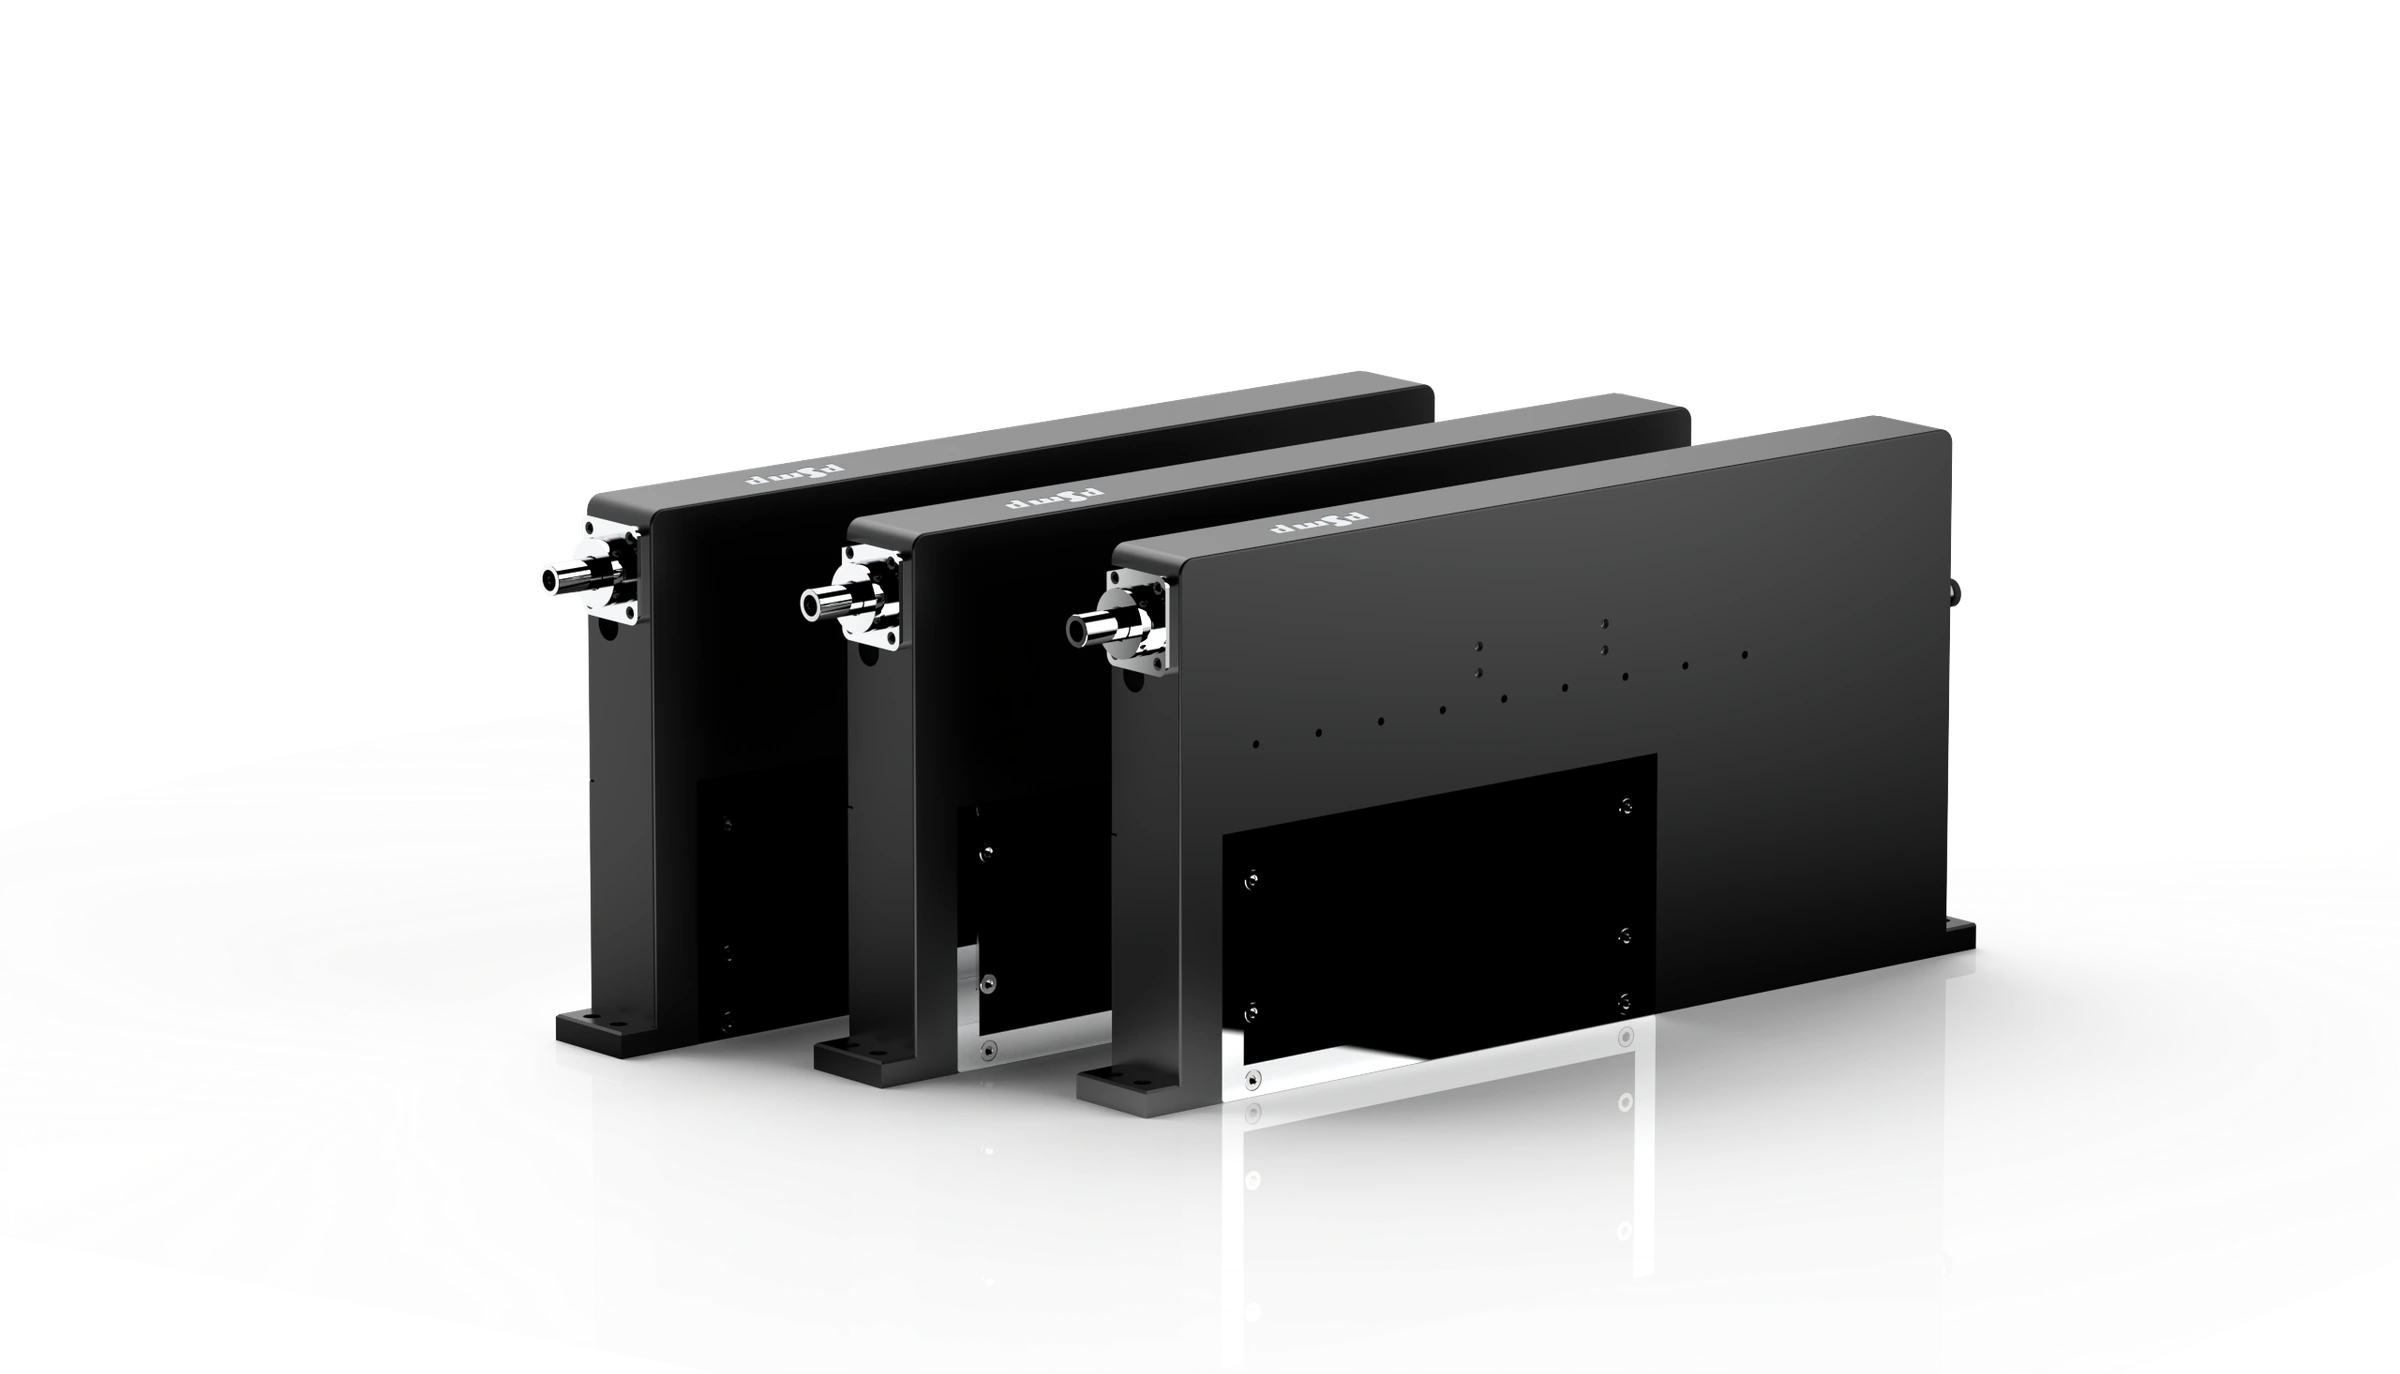
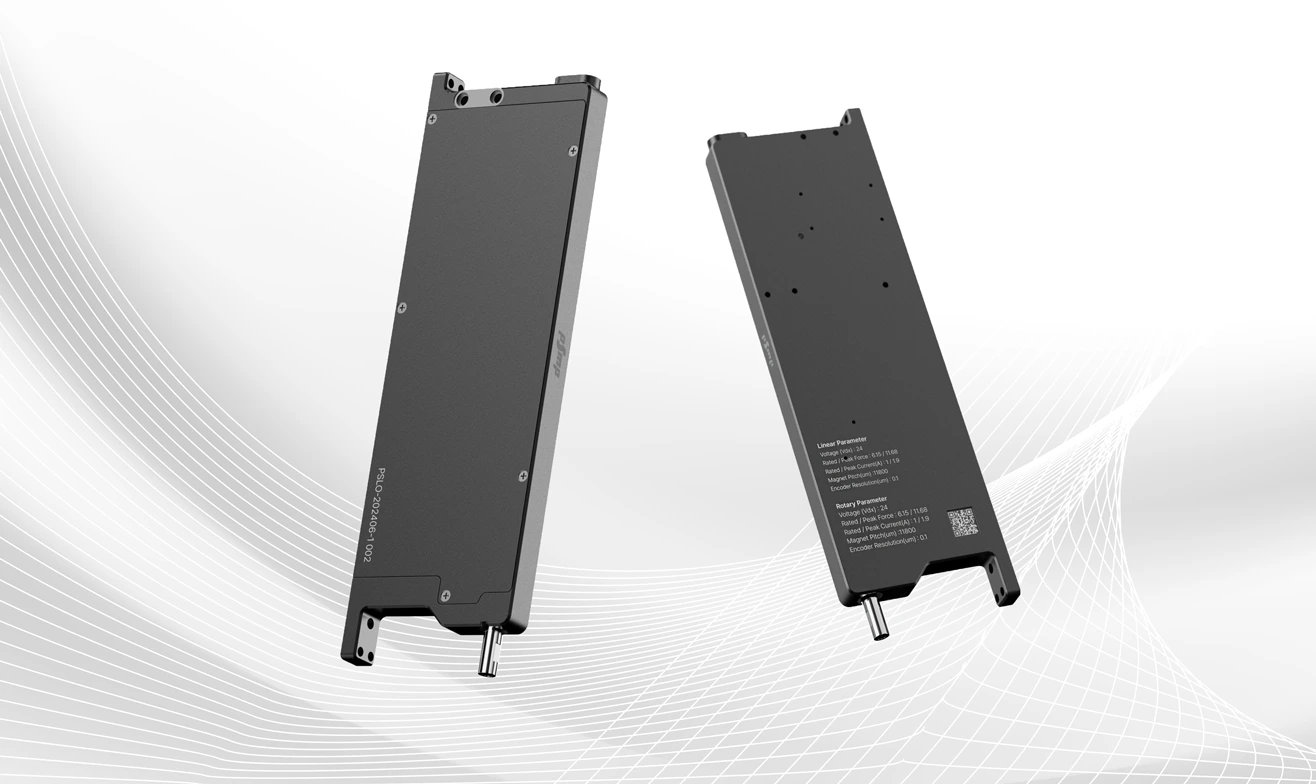

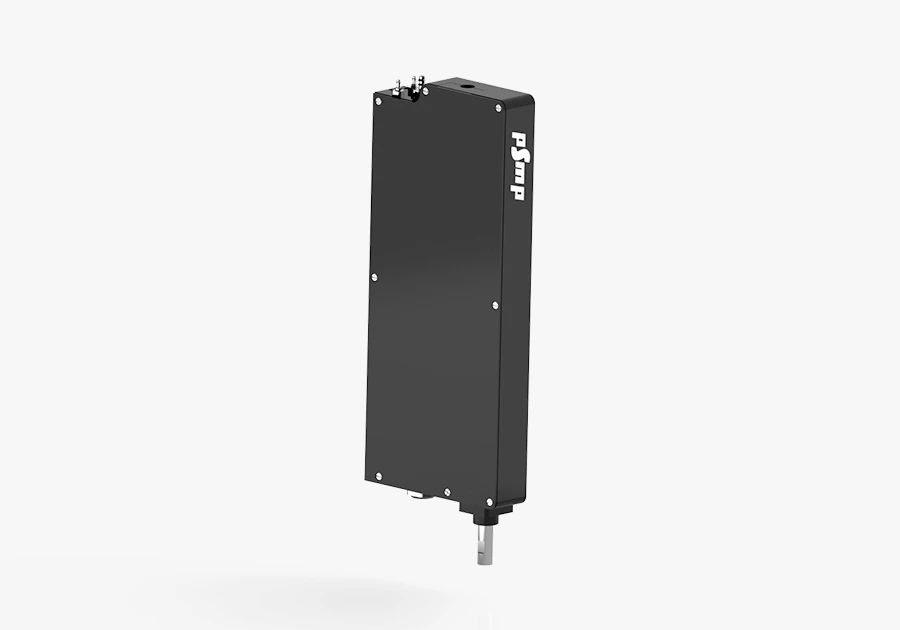
ロボットピッカーは、超精密LINEAR MOTORを搭載し、速度、位置、トルクを自由に制御できるピッカーロボットです。 リニアおよび回転モーターの電子回路設計からエンコーダーおよび回路設計まで、自社の技術力を駆使して、世界最高のロボットピッカーを提供しています。
Highlights

Technology
先端電子回路(モーター)設計技術
最新の電子回路解析ツール(Maxwell、JMAGなど)を活用して、磁気回路の設計と最適化、静的および過渡解析を精密に実行し、 運動体の強度と機構的安定性を考慮した構造設計、機構部品の絶縁設計、さらには熱解析まで総合的に行います。 このような全方位的な技術を適用することで、最高の性能と信頼性を兼ね備えたピッカー用モーターを自社で設計、製作、適用しています。
설계 모터 역량: IPM / SPM (Linear or Rotary) / AFM Motor / VCM (Linear or Cylinder) / Linear Shaft motor
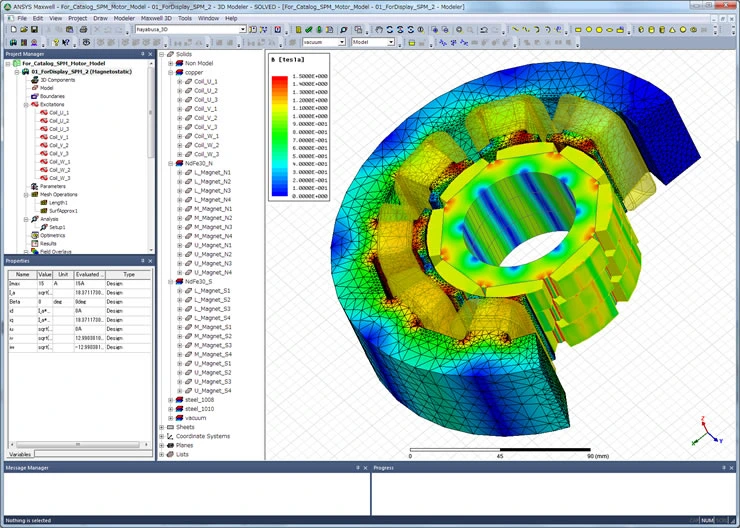
ピッカー用SPMモーターに関する詳細な説明は、こちらをご参照ください。
Optical Encoder
PSMPエンコーダは、グローバル標準のASIC半導体光学部品を活用して設計されています。 お客様の要求に応じて、汎用・低価格型から超精密型まで、カスタマイズされたエンコーダの製作をサポートします。
Encoder Specifications
Linear Encoder specification (PSLE Series)
| Type | Specification |
|---|---|
| Sensor Type | Reflective Optical Linear Encoder |
| Resolution | 0.1µm |
| Repeatability | 1µm or Finer |
| Type | Absolute /Incremental(optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Scale | Material: Glass / SUS / AL (optional) |
Rotary Encoder specification (PSRE Series)
| Type | Specification |
|---|---|
| Sensor Type | Reflective Optical Linear Encoder |
| Resolution | 17bit Single-turn Absolute |
| Repeatability | 0.01° or Finer |
| Type | Absolute / Incremental (optional) |
| I/O | BiSS-C / ABZ Differential(optional) |
| Power | 5V |
| Code Wheel | Material: AL / Glass (optional) |
ZERO MAGNETIC FLUX LEAKAGE
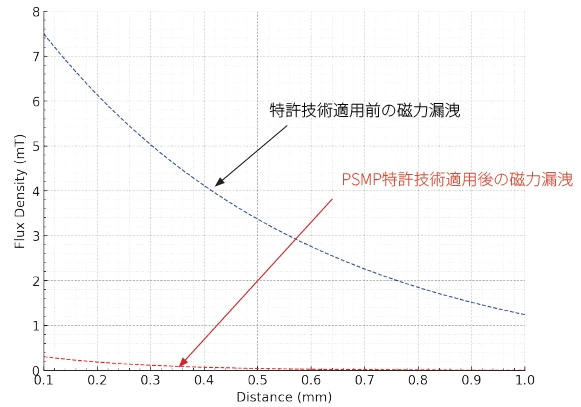
PSMPは、当社の特許技術である電子回路設計技術を適用し、リニアモーター外部の磁束漏洩を効果的に遮断します。 これにより、ピッカー間の引力や反発力の問題を解決し、モーターの仕様変更なしで最適な推力を維持します。
超高速駆動
PSMPのリニアピッカーは、優れた精度を維持しながら超高速駆動が可能です。 迅速な駆動速度は、生産サイクルの短縮と設備の稼働時間の最大化を実現し、作業工程の効率を大幅に向上させることができます。
ピッカーの高速駆動は、モーターの仕様、質量、および負荷率と密接に関連しています。
– Coreless
コアレスモーターは、従来のモーターとは異なり鉄心がない構造となっており、より軽量で低い慣性で高速駆動を可能にします。コアレスモーターはコギングや振動現象がないだけでなく、コアモーターに比べてエネルギー損失が少なく、熱の発生が最小限に抑えられ、高速作業中でも安定して性能を維持することができます。
– Inductance
長年のピッカー設計の経験で培った機構技術のノウハウを活用し、ピッカーの移動体の質量を非常に軽量に設計しました。また、極めて少ない負荷を持ち、インダクタンスと慣性が少ないため、モーターの応答速度を最大化しました。

Full Direct Drive Mechanism
PSMPのダイレクトドライブシステムは、モーターが直接メインシャフトを構成する方式で、中間接続部品(カップリング、ギア、プーリー、ベルトなど)がなく、シンプルで効率的ですが、高い技術力を必要とします。このシステムは部品間の摩擦や損失がないため、エネルギー効率が高く、精密な位置制御が可能です。
DIRECT_DRIVE
| 区分 | Full Direct Drive | Direct Coupled Drive | Indirect Drive (ギア) | Indirect Drive (ベルト) |
| 構造 | モーターと シャフトが直接接続 されています。 | カップリングを介した接続 | ギアを介した接続 | ベルトとプーリーによる接続 |
| 効率性/精度 | 非常に高く、エネルギー損失はほとんどありません。 | 高く、わずかなエネルギー損失が発生します。 | 中程度で、摩擦による損失と精度低下があります。 | 低く、ベルトの伸縮による損失が発生します。 |
| 保守・メンテナンス | ほとんど不要です。 | カップリングのメンテナンスが必要です。 | ギアの摩耗により頻繁なメンテナンスが必要です。 | ベルトの摩耗によりメンテナンスが必要です。 |
Soft Landing
ソフトランディングは、ソフトウェアを介してシャフトロッドが物体に接触する前に、速度(Velocity)と力(Force)をユーザーが指定した値に調整できる機能です。物体に接触する際、加速度による負荷(F=m*a)なしで、設定した力値(Force Value)で物体に接触するため、相手の破損を防止したり、特定のプロセスに活用することができます。

Customization
PSMPは、お客様の要求に応じたカスタマイズオプションを提供しています。 特別なプロセスサポートおよび専用製品の開発を通じて、お客様の競争力強化を支援します。
